Ce înseamnă, de fapt, „Code-as-World”?
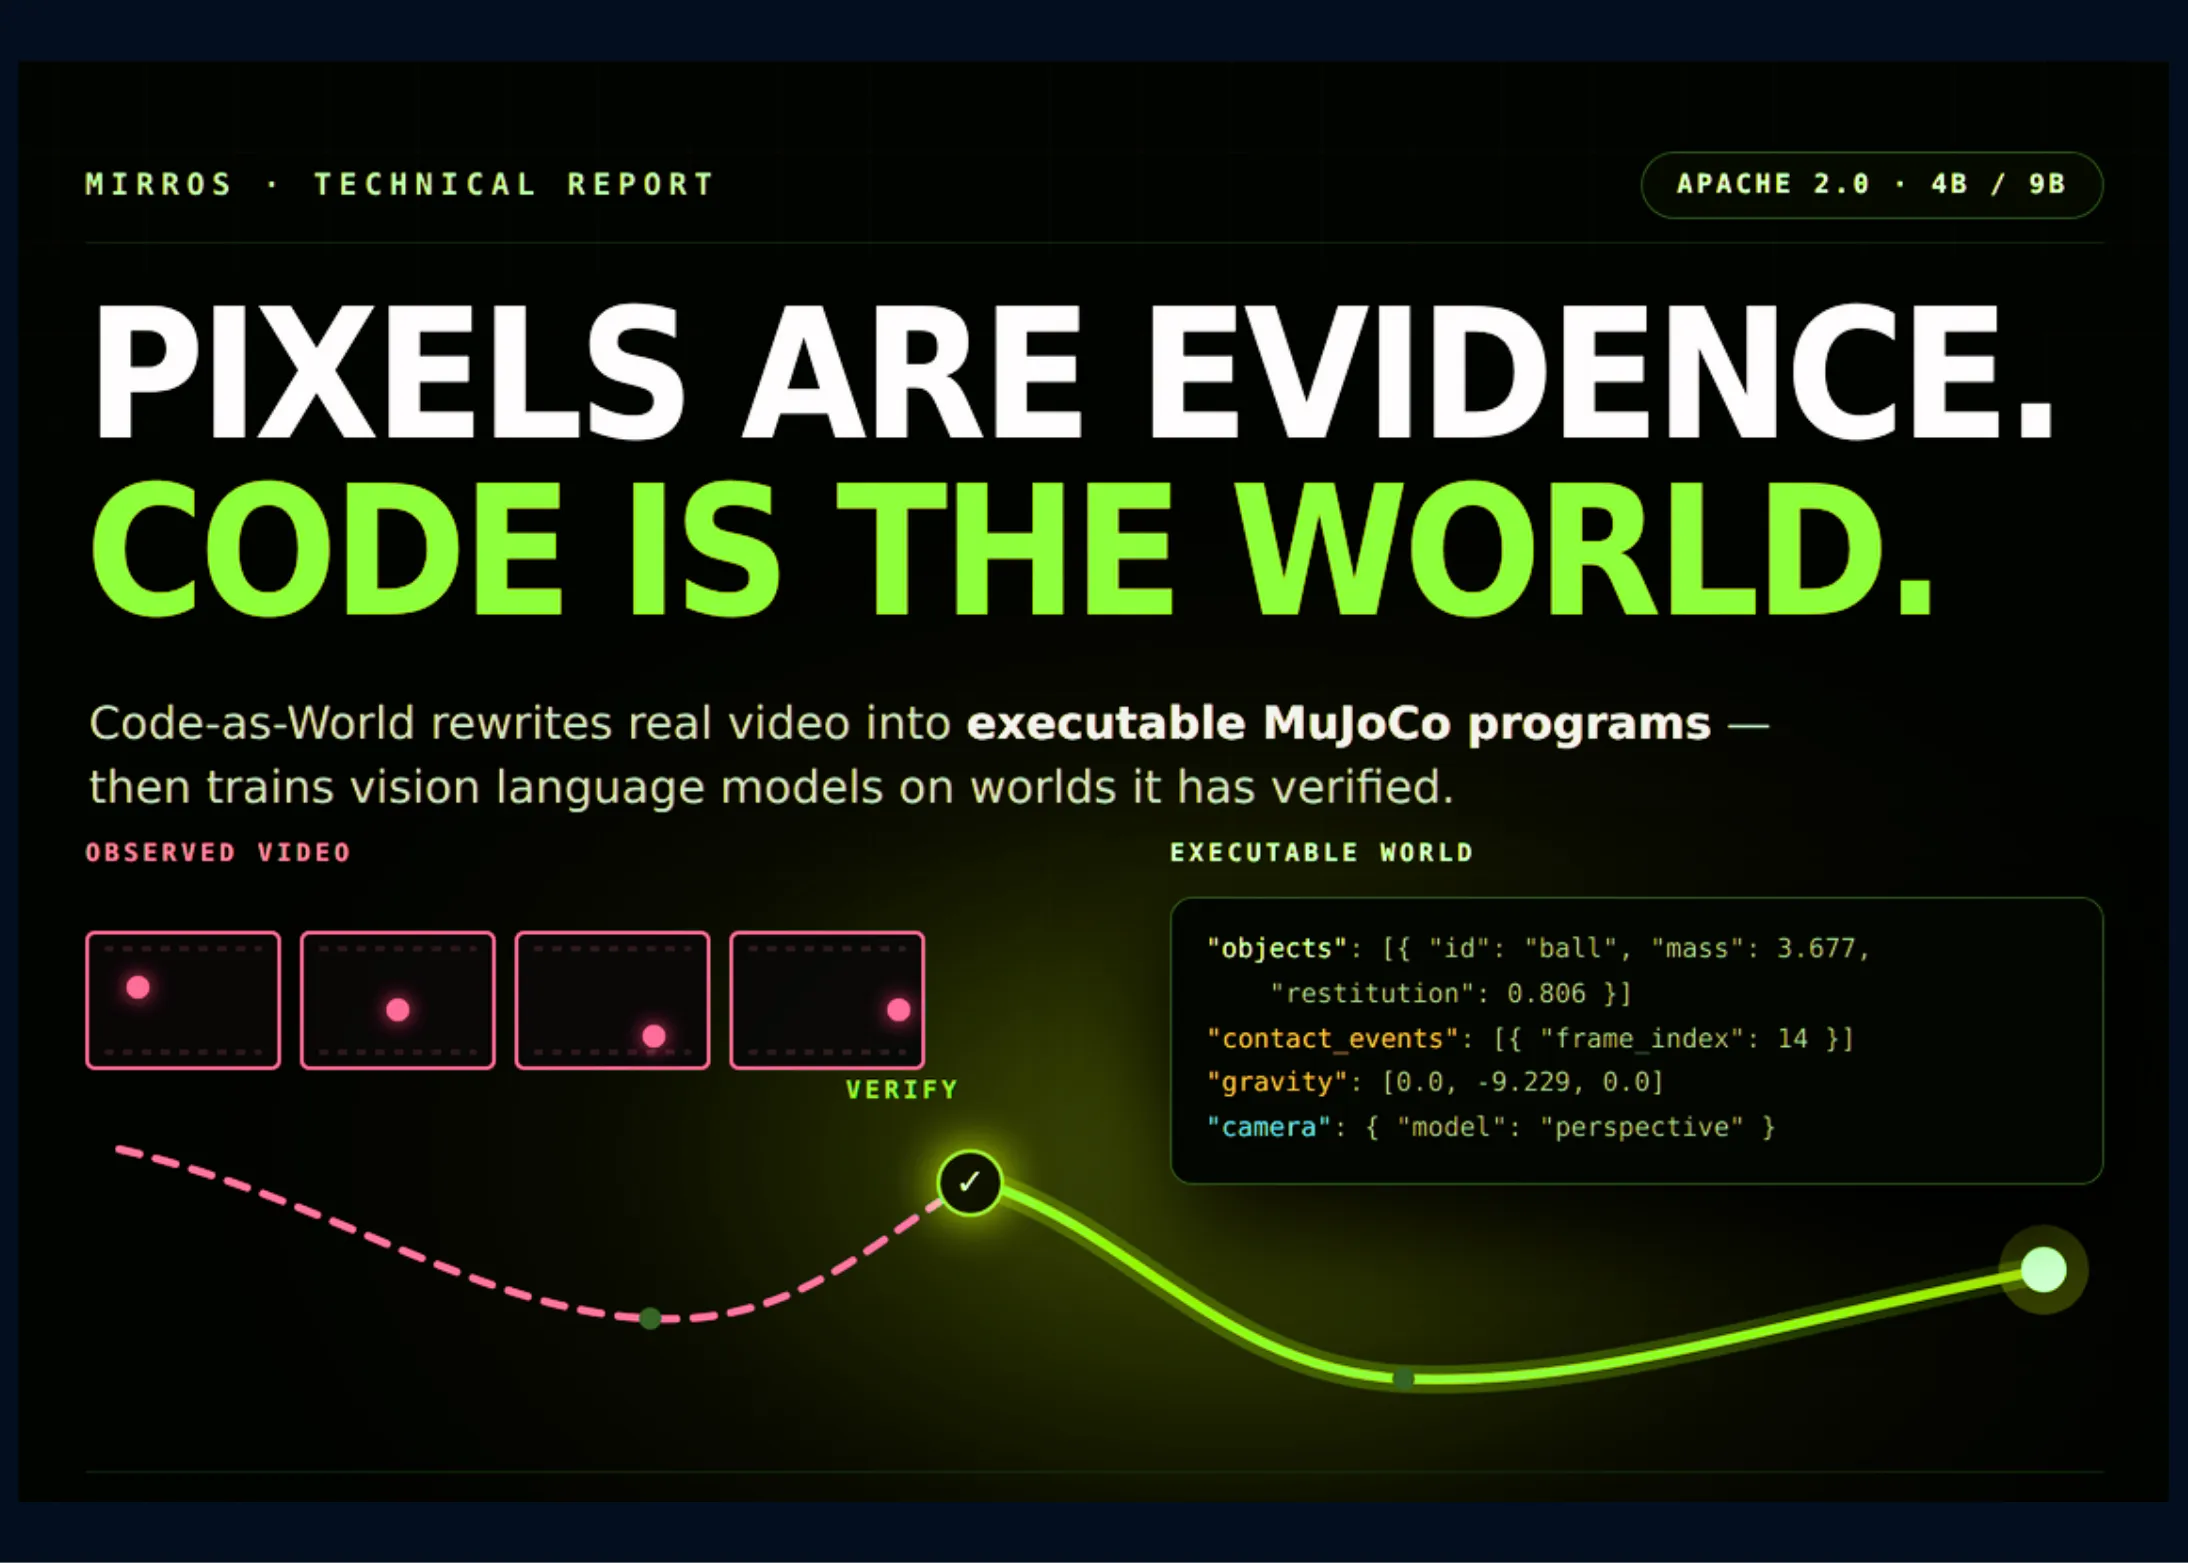
Imaginează-ți că filmezi o minge care sare pe o masă, o ceașcă de cafea care se răstoarnă sau un robot care ridică un obiect. Acum imaginează-ți că un sistem AI nu doar „vede” aceste scene, ci le transformă într-un cod sursă – un program care descrie exact geometria, masele, forțele, frecările și legăturile dintre obiecte. Acest program poate fi rulat într-un simulator fizic precum MuJoCo, iar rezultatul este o simulare care reproduce fidel mișcarea din videoclip, dar care poate fi modificată, re-rulată sau folosită pentru antrenarea agenților inteligenți.
Practic, „Code-as-World” inversează paradigma clasică: în loc să extragem caracteristici din videoclipuri pentru a antrena modele, transformăm videoclipul într-o lume virtuală complet funcțională, scrisă în cod. Este o trecere de la percepție la modelare, de la pasiv la activ.
Cum funcționează bucla agențială?
Termenul „agentic loop” sugerează un proces iterativ, în care un agent AI analizează videoclipul, generează o primă versiune a programului de fizică, rulează simularea, compară rezultatul cu videoclipul original, identifică discrepanțe și ajustează codul. Apoi repetă procesul până când simularea se potrivește aproape perfect cu realitatea. Este un fel de „învățare prin diferență”, dar la nivel de cod, nu doar de pixeli.
Această abordare are avantaje uriașe. În primul rând, codul generat este interpretabil – poți citi și înțelege exact ce proprietăți fizice au fost atribuite obiectelor. În al doilea rând, odată ce ai programul, poți modifica parametri (de exemplu, crești masa mingii sau schimbi coeficientul de frecare) și vezi imediat cum se comportă sistemul. În al treilea rând, simulările pot fi folosite pentru a genera date sintetice pentru antrenarea altor modele AI, fără a mai fi nevoie de videoclipuri reale.
De ce MuJoCo?
MuJoCo (Multi-Joint dynamics with Contact) este un motor de fizică open-source, dezvoltat inițial la Universitatea din Washington și acum întreținut de DeepMind. Este folosit pe scară largă în robotică și învățare prin întărire, datorită preciziei și vitezei sale. Faptul că „Code-as-World” generează programe pentru MuJoCo înseamnă că rezultatele pot fi integrate direct în pipeline-uri existente de antrenare a agenților, fără a reinventa roata. Mai mult, MuJoCo suportă o gamă largă de corpuri rigide, articulații, contacte și actuatoare, ceea ce îl face ideal pentru a modela scene din lumea reală.
Aplicații practice: de la robotică la realitate virtuală
Implicațiile sunt vaste. În robotică, de exemplu, un robot ar putea „înțelege” o sarcină doar urmărind un videoclip cu un om executând-o, apoi ar putea simula mental diferite strategii înainte de a acționa fizic. În industria divertismentului, creatorii de conținut ar putea transforma filmări reale în scene 3D interactive, fără a fi nevoie de scanare 3D costisitoare. În domeniul medical, simulările fizice ale organelor sau ale mișcărilor pacienților ar putea ajuta la planificarea intervențiilor chirurgicale sau la proiectarea protezelor personalizate.
Mai mult, „Code-as-World” ar putea democratiza simularea fizică. Nu mai trebuie să fii expert în modelare 3D sau în programare pentru a crea o simulare realistă; doar filmezi ceva și lași AI-ul să facă restul. Desigur, sunt încă multe provocări de depășit.
Provocări și limite actuale
Prima provocare este complexitatea scenelor reale. Un videoclip poate conține obiecte deformabile, fluide, lumini și umbre, toate greu de modelat cu corpuri rigide. De asemenea, estimarea proprietăților fizice (masă, elasticitate, rugozitate) din imagini 2D este dificilă, chiar și pentru oameni. Apoi, există problema generalizării: un model antrenat pe un tip de scenă s-ar putea să nu funcționeze bine pe altul. Și nu în ultimul rând, bucla agențială poate fi costisitoare din punct de vedere computațional, necesitând multe iterații pentru a converge.
Cu toate acestea, cercetătorii sunt optimiști. Lucrări recente arată că modelele de limbaj mari (LLM) pot fi folosite pentru a genera cod de simulare din descrieri textuale, iar combinarea lor cu analiza vizuală ar putea duce la sisteme care „văd” și „scriu” lumi virtuale aproape instantaneu.
Un pas către o inteligență artificială care înțelege fizica
Dincolo de aplicațiile imediate, „Code-as-World” reprezintă o schimbare fundamentală în modul în care AI-ul interacționează cu lumea. În loc să se bazeze doar pe statistici și corelații, un astfel de sistem construiește modele cauzale, bazate pe legile fizicii. Acest lucru ar putea duce la agenți mai robusti, care nu doar recunosc obiecte, ci înțeleg cum se comportă ele sub acțiunea forțelor. Este un pas important către o inteligență artificială generală, capabilă să raționeze despre lumea fizică la fel de natural ca un om.
Desigur, suntem încă la început. Dar fiecare videoclip transformat într-un program MuJoCo este o mică victorie asupra complexității realității. Și cine știe? Poate că într-o zi, orice filmare cu telefonul va deveni instantaneu o simulare interactivă, deschizând uși către experiențe pe care abia le putem imagina.
De ce este important:
„Code-as-World” nu este doar o curiozitate tehnică, ci un pas esențial către o inteligență artificială care înțelege și modelează lumea fizică în mod explicit. Prin transformarea videoclipurilor reale în programe executabile, această abordare oferă interpretabilitate, reutilizabilitate și o punte directă între percepția vizuală și simularea fizică. Impactul său se va resimți în robotică, realitate virtuală, educație și cercetare, accelerând dezvoltarea de sisteme AI mai sigure, mai eficiente și mai aproape de inteligența umană.