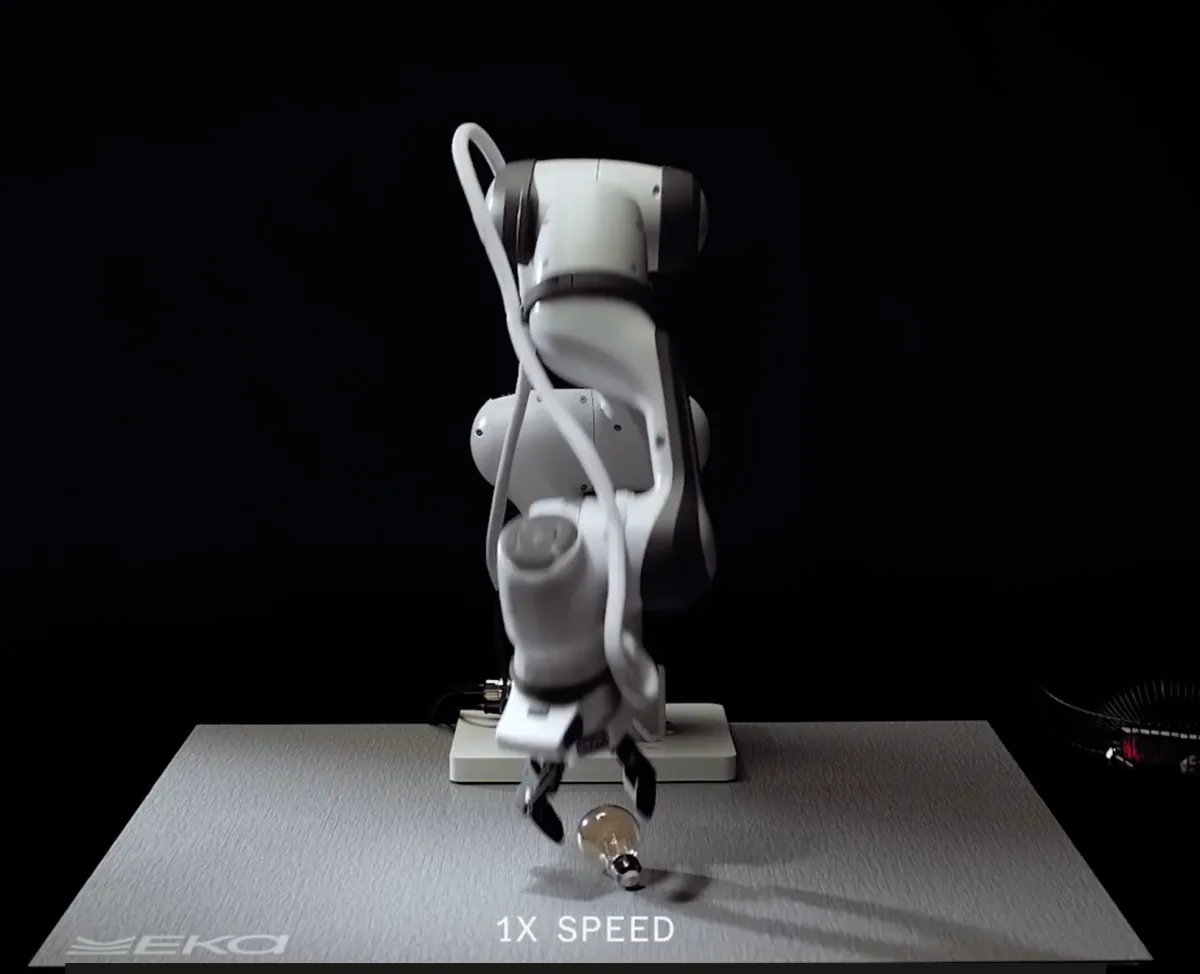
Problema fundamentală a roboticii nu este văzuta, ci atinsă. De ani de zile, modelele de învățare profundă (deep learning) au fost antrenate pe miliarde de cadre video, învățând roboticii să „înțeleagă” ce văd. Dar înțelegerea vizuală nu este suficientă când trebuie să prindi o cireșă fără să o zdrobești, să îți schimbi presa pe un obiect alunecos sau să navighezi în ultimele milimetri dintre mâner și obiect. Aici intervine inovația radicală a Eka: în loc de un model Vision-Language-Action (VLA), clasic în industrie, ei au construit un model Vision-Force-Action. Diferența este subtilă în teorie, dar abisală în practică: modelul nu se bazează pe ochi, ci pe simțul tăieturii.
"Viziunea îți spune cam unde este obiectul și care este poza lui", explică Pulkit Agrawal pentru TechCrunch. "Dar prinderea reală, căutarea reală, se întâmplă prin forțe." Această filozofie a forțat echipa să proiecteze o mână robotică complet nouă, mult mai flexibilă decât prehenșoarele tradiționale și îmbogățită cu o densitate fără precedent de senzori de forță. Rezultatul? Un robot care nu doar că prinde, dar simte. Când un cercetător anonim dintr-un laborator de frontier i-a dat un robot Eka o zmeură – testul standard de „moarte” pentru prehenșiuni delicade – mașina s-a îndreptat rapid spre mână, apoi a încetinit brusc, contactând fructul odoare cu o delicatesă care a lăsat omul cu o senzație fizică de neîncredere, o „umanitate îngrozitoare", așa cum a descris un alt expert, profesorul Kris Hauser de la Universitatea Illinois.
Cifrele sunt la fel de stupefiącătoare: robotul Eka poate ridica aproximativ 1.500 de obiecte de până la 1 kg pe oră, cu o rată de succes de peste 95%. Un om face cam 600. Brațul robotic este atât de puternic și rapid încât ar putea să se distrugă singur dacă algoritmul ar face o greșeală. Faptul că o lasă să meargă la viteză maximă indică o încredere enormă în modelul lor de control. "Mă întreb câți roboți au spart pe drum", a glumat amar cercetătorul anonim.
Secretul nu este doar hardware-ul, ci modul în care a fost antrenat „creierul". Eka folosește un simulator de fizică pentru a modela miile de forțe care acționează în momentul prinderii, transformând acest mediu virtual într-un arena de învățare prin consolidare (reinforcement learning) care rulează la scară masivă. Ei generează mii de ore de experiență robotică în minute, depășind limitatele demonstrațiilor umane. "Robotul poate depăși orice demonstrație i se oferă", notează profesorul Hauser. Aceasta este esența: nu imităm omul, îl superăm pe planul dexterității pure.
Implicațiile sunt uriașe. Industria logistică, producția, agricultura, asistența medicală – toate așteaptă robotici care să manipuleze obiecte haotice, neestructurate, fragile. Până acum, automatizarea s-a oprit la granița „ultimului milimetru". Eka pare să fi spart acea graniță. Raghu Raguram, partener general la a16z și co-lider al rundei, nu exagerează când spune: "Ei depășesc deja performanța superumană pentru anumite sarcini, și credem că în următoarele luni vom vedea performanță superumană în multe sarcini de manipulare dexteră."
Dar, ca orice tehnologie disruptivă, rămân întrebări deschise. Scalabilitatea hardware-ului (mâna cu senzori densi este complexă și scumpă de produs), robustețea în medii reale, non-sterile, și, nu în ultimul rând, costul. De asemenea, abordarea bazată pe forță, deși validată acum, trebuie să demonstreze că se generalizează la o gamă infinită de forme, texturi și greutăți, nu doar pe seturile de test curate. Concurența, de asemenea, nu doarme: Figure, Tesla (Optimus), Apptronik, 1X – toți curse către același Sfânt Graal.
Totuși, momentul actual este unic. Pentru prima dată, o abordare care ignoră paradigmele dominanțe (VLA) și pariază totul pe fizică simulată și feedback haptilic a demonstrat rezultate care fac experții să folosească cuvinte precum "emoționant", "schimbător de joc" sau, simplu, "wow". Dacă Eka reușește să industrializeze această "mână care simte", nu doar că va justifica valoarea de unicorn, dar va redefini ce înseamnă automatizare fizică în secolul 21.
De ce este important:
Eka Robotics nu este doar un alt startup de AI care atrage bani mari; este validarea practică a unei teorii pe care mulți pionieri (inclusiv Rodney Brooks) o susțineau de ani: inteligența artificială incarnată (embodied AI) nu poate funcționa fără o reprezentare profundă a forței și a atingerii. Modelul Vision-Force-Action demonstrat aici deplasează paradigmal de la "vedere" la "simțire", rezolvând problema "ultimului milimetru" care a blocat robotica de servicii și logistică de decenii. Investiția a16z/F-Prime la o evaluare de 1,45 miliarde semnalizează că capitalul de risc pariază pe arhitecturi fundamentale diferite, nu pe scalarea modelelor existente. Dacă tehnologia scalează, impactul economic va fi masiv: automatizarea finală a lanțurilor de aprovizionare, a asamblării electronice, a reciclării și a îngrijirii persoanelor vârstnice. De asemenea, abordarea prin reinforcement learning în simulare fizică ridică o problemă etică și de siguranță nouă: când roboticii devin mai rapidi și mai puternici decât oamenii, dar sunt controlați de politici de RL "black box", cine garantează că nu vor face maleficii neintenționați? Eka este, deci, nu doar un milestone tehnologic, ci un punct de cotitură pentru toată industria roboticii humanoide și de manipulare.