Hai să o luăm de la început, pentru că subiectul merită explicat fără grabă.
Ce este, de fapt, IsaacTeleop?
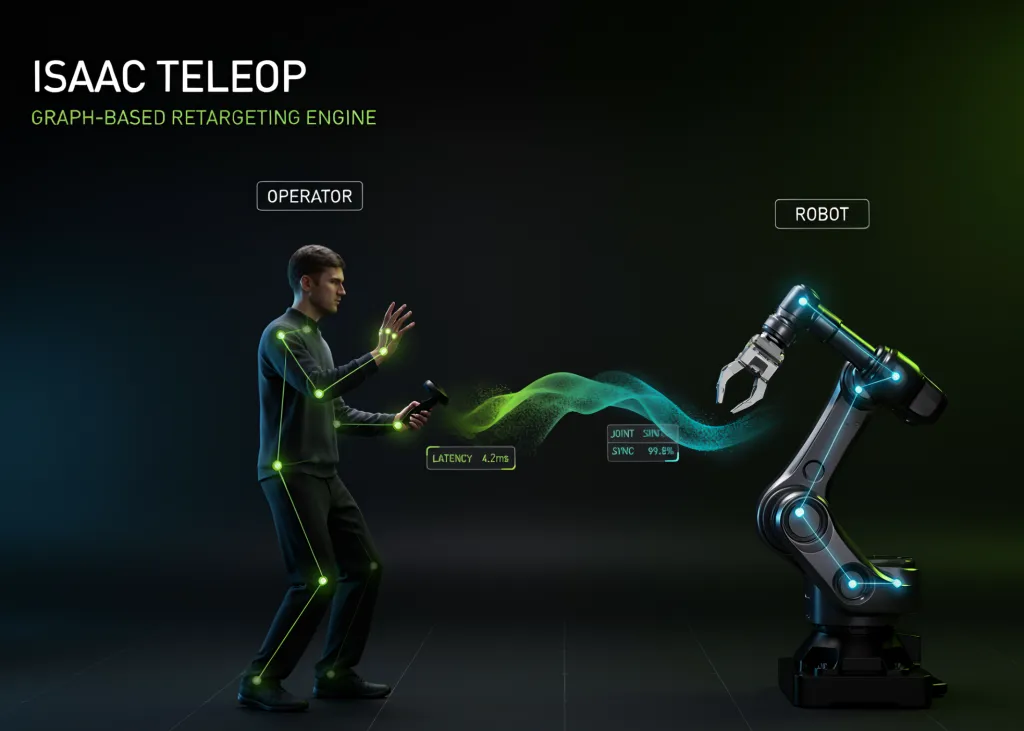
IsaacTeleop este un framework de teleoperare dezvoltat de NVIDIA în cadrul ecosistemului Isaac, gândit special pentru roboți, brațe robotice și sisteme autonome care au nevoie de un input uman precis. Diferența față de soluțiile tradiționale constă în faptul că IsaacTeleop nu se rezumă la a citi semnale de la un gamepad sau de la o pereche de mănuși haptice. Sistemul integrează tracking-ul mâinilor, tracking-ul controllerelor, și — poate cel mai important — un motor de retargeting bazat pe graf, care face conversia dintre intenția umană și acțiunea robotului.
Sună complicat? Hai să simplificăm. Imaginează-ți că vrei să înveți un robot să apuce un pahar. Tu îți miști mâna într-un anumit fel, iar robotul trebuie să reproducă acea mișcare. Problema e că mâna ta are 27 de grade de libertate, iar brațul robotului are 6 sau 7. Nu poți pur și simplu să copiezi unghiurile. Trebuie să traduci. Aici intervine retargeting-ul.
Tracking-ul mâinilor și al controllerelor: ochii sistemului
Prima etapă a oricărui sistem de teleoperare serios este captura mișcării. NVIDIA folosește o combinație de camere, senzori de adâncime și algoritmi de computer vision pentru a urmări poziția mâinii, orientarea degetelor și chiar micro-mișcările articulațiilor. Nu vorbim despre o simplă recunoaștere a gesturilor de tipul „pumn închis” sau „palmă deschisă”. Vorbim despre o reconstrucție 3D a mâinii, în timp real, cu o latență suficient de mică încât operatorul să simtă că robotul este o extensie a propriului corp.
Pe lângă tracking-ul mâinilor, IsaacTeleop acceptă și input de la controllere — fie că e vorba de gamepad-uri clasice, fie de dispozitive specializate precum mănuși cu feedback haptic sau brațe de teleoperare. Această flexibilitate este esențială, pentru că nu toate aplicațiile au nevoie de același nivel de precizie sau de aceeași libertate de mișcare. Într-o fabrică, poate că un controller simplu e suficient. Într-un laborator de chirurgie robotică, însă, ai nevoie de tracking-ul mâinii la nivel de sub-milimetru.
Motorul de retargeting bazat pe graf: inima sistemului
Aici ajungem la partea cu adevărat interesantă. Retargeting-ul este procesul prin care mișcările umane sunt mapate pe cinematica robotului. În abordările clasice, acest lucru se făcea prin soluții analitice — ecuații matematice care încercau să găsească cea mai bună configurație a articulațiilor robotului pentru a reproduce poziția mâinii. Problema e că aceste metode sunt fragile. Dacă robotul are constrângeri fizice, dacă există obstacole, dacă mișcarea umană este prea rapidă sau prea complexă, soluțiile analitice se prăbușesc.
NVIDIA a ales o altă cale: un motor de retargeting bazat pe graf. Ce înseamnă asta? Practic, sistemul construiește un graf de noduri și muchii care reprezintă relațiile dintre diferitele părți ale corpului uman și ale robotului. Fiecare nod poate fi o articulație, un punct de interes, o constrângere cinematică sau un obiectiv de poziționare. Muchiile definesc modul în care aceste elemente interacționează între ele.
Avantajul acestei abordări este că permite optimizarea globală a mișcării, nu doar locală. În loc să calculezi fiecare articulație separat, sistemul rezolvă problema ca un întreg, ținând cont de toate constrângerile simultan. Rezultatul? Mișcări mai fluide, mai naturale, mai apropiate de ceea ce ar face un operator uman experimentat.
Mai mult, graful poate fi extins și modificat. Vrei să adaugi o constrângere nouă, cum ar fi evitarea unui obstacol? Adaugi un nod. Vrei să prioritizezi anumite articulații? Modifici ponderile muchiilor. Este un sistem modular, care se adaptează la diverse configurații de roboți și la diverse scenarii de operare.
De la intenție la acțiune: fluxul complet
Să punem totul cap la cap. Operatorul își mișcă mâna. Camerele capturează mișcarea. Algoritmii de tracking reconstruiesc poziția 3D a mâinii și a degetelor. Aceste date ajung la motorul de retargeting, care le transformă în comenzi pentru articulațiile robotului. Robotul execută mișcarea. Iar dacă intervine o eroare — o întârziere, o obstrucție, o deviație — sistemul corectează din mers, fără să întrerupă fluxul.
Totul se întâmplă în câteva milisecunde. Iar asta este crucial, pentru că în teleoperare, latența este dușmanul numărul unu. Dacă operatorul simte că robotul răspunde cu întârziere, își pierde încrederea în sistem și începe să compenseze mental, ceea ce duce la mișcări rigide și imprecise.
Unde se folosește IsaacTeleop?
Aplicațiile sunt extrem de variate. În industrie, IsaacTeleop poate fi folosit pentru a programa roboți industriali prin demonstrație — operatorul execută mișcarea o dată, iar robotul o învață și o repetă. În medicină, poate fi folosit pentru telechirurgie, unde precizia și naturalețea mișcării sunt vitale. În cercetare, este o unealtă excelentă pentru colectarea de date de antrenament pentru modele de inteligență artificială.
Și nu în ultimul rând, în educație. Studenții pot învăța robotică mult mai repede dacă pot controla un robot cu propriile mâini, în loc să scrie cod și să aștepte să vadă dacă funcționează.
Ce urmează?
NVIDIA nu stă pe loc. IsaacTeleop este doar o piesă dintr-un ecosistem mult mai amplu, care include simulare, antrenare de modele și implementare pe hardware real. Pe termen lung, obiectivul este ca roboții să poată învăța din demonstrații umane la scară largă, iar retargeting-ul bazat pe graf este cheia care deschide această ușă.
Pentru noi, cei care urmărim această revoluție robotică, vestea este excelentă. Pentru că, în cele din urmă, nu contează cât de puternic este un robot. Contează cât de bine poate înțelege și executa ceea ce îi cerem noi, oamenii. Iar IsaacTeleop pare să fi înțeles exact acest lucru.
De ce este important:
IsaacTeleop nu este doar o unealtă tehnică în plus în catalogul NVIDIA. Este un pas concret spre o lume în care bariera dintre om și robot devine tot mai subțire. Prin combinarea tracking-ului precis al mâinilor cu un motor de retargeting bazat pe graf, NVIDIA rezolvă una dintre cele mai spinoase probleme ale roboticii moderne: cum traduci intenția umană, complexă și nelineară, în comenzi executabile de către un sistem cu constrângeri complet diferite. Această tehnologie deschide uși în industrie, medicină, cercetare și educație, și reduce dramatic timpul necesar pentru a programa și antrena roboți. Într-o eră în care automatizarea devine tot mai prezentă, capacitatea de a controla roboți cu naturalețea propriei mâini nu mai este un lux, ci o necesitate strategică. Iar cine stăpânește această interfață om-robot stăpânește, practic, viitorul muncii colaborative.