
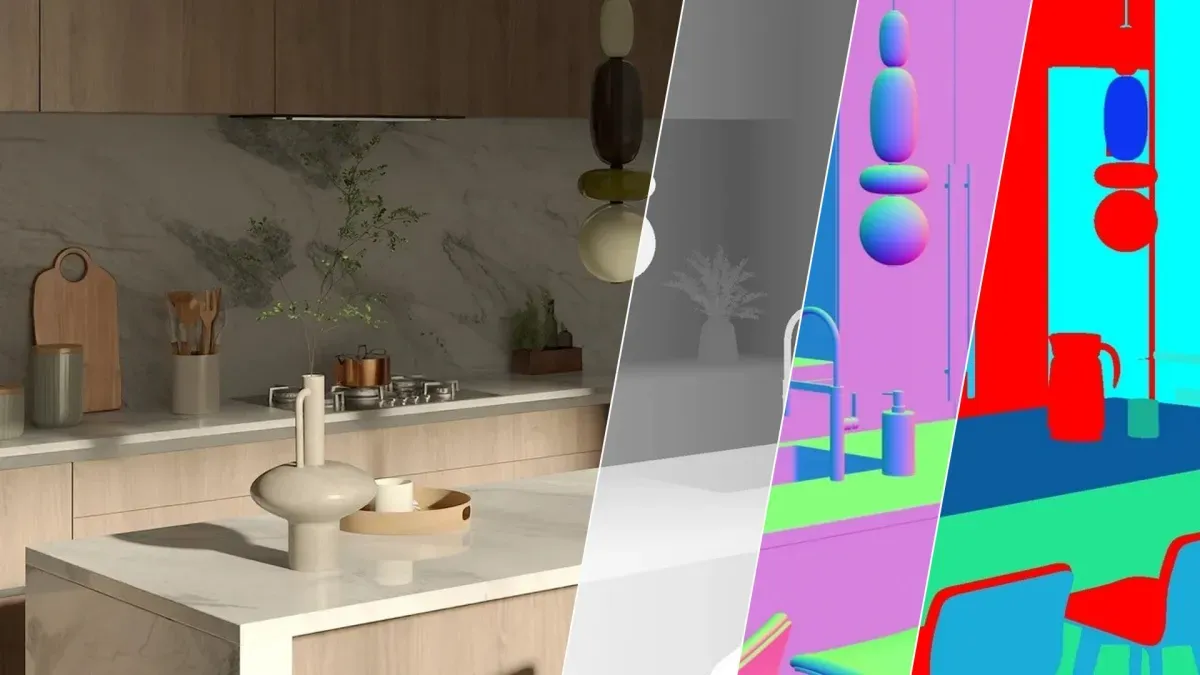
Alex de Vigan nu e un novice. A petrecut ultimul deceniu construind nfinite, o platformă care a revolutionat modul în care brandurile și retailerii creează și afișează modele 3D ale produselor lor online. Tehnologia nfinite permitea transformarea informațiilor haotice, incomplete și eterogene din lumea reală — fotografii, scanuri, specificații tehnice — în reprezentări fizice de înaltă fidelitate, cu geometrie corectă, materiale realiste și fizică corectă. Dar'arrivée modelor transformer și a AI-ului generativ a schimbat jocul. De Vigan a realizat că ceea ce echipa sa făcea unic în 3D — randarea fidelă — era pe punctul de a fi înlocuită de AI. Totuși, a văzut o lipsă critică: "AI-ul nu înțelege, nu interacționează și nu manipulează spațiul și obiectele", spune el. Acea observație a devenit semnul de plecare pentru Physicl.
Problema pe care o adreshează Physicl este una notorie în comunitatea de robotică și AI fizic. Cercetătorii care dezvoltă modele de bază (foundation models) pentru roboți s-au lovit de un perete: antrenarea pe video oferă rezultate limitate, iar colectarea de date prin teleoperație (remote operation) este extrem de costisitoare și lentă. Simulările în lumi digitale sunt văzute ca soluția promițătoare, dar construirea unor lumi simulate care respectă fizica reală — fricțiunea, gravitația, reflexiile luminii, deformările materialelor — s-a dovedit a fi o provocare enormă. Aici intervine moștenirea tehnologică a nfinite. Pipeline-ul pe care l-au construit pentru a transforma date haotice în 3D de înaltă fidelitate este exact ce lipsește acum: un motor care poate genera date sintetice nu doar "plauzibile", ci fizic corecte.
Peisajul startup-urilor din acest spațiu este, după propria recunoaștere a lui de Vigan, "foarte tânăr și uneori foarte neclar". Există o mulțime de companii care colectează, etichetează sau generează date în diverse modalități, fiecare încercând să descopere "rețeta secretă" care va face roboții să fie la înălțimea promisiunilor. Physicl își propune să se concentreze pe o nicșă critică: post-antrenarea modelelor pe cazuri limită (edge cases) dificile. Produsul lor flagship, Studio, vine deja cu 10.000 de medii 3D și 100.000 de asset-uri (obiecte, texturi, materiale). Utilizatorii pot crea scene specifice pentru a genera date de antrenament pentru probleme concrete: un robot care nu reușește să distinge o ceașcă pe un plan de lucru aglomerat, sau una care se află în umbră, sau una parțial ascunsă. Aceasta nu este generare aleatoare de date; este o inginerie a datelor pentru a acoperi exact punctele slabe ale modelului.
O validare puternică a abordării vine de la SpAItial, un constructor de modele de lume (world model builder) care a colaborat cu Physicl ca client timpuriu. Cel mai recent model al SpAItial, Echo-3, lansat săptămâna trecută, generează simulări 3D din imagini 2D. Pentru a face acest lucru eficient, CEO-ul și fondatorul Matthias Niessner — de asemenea profesor de robotică la Universitatea Tehnică din München — a avut nevoie de date sintetice de înaltă fidelitate, exact ceea ce oferă Physicl. Dar viziunea de Vigan depășește rolul de simplu furnizor de date. El vede Physicl ca "tooling-ul" pentru generarea continuă de date sintetice. "Ce am creat acum 10 ani, fără să știm, a fost în esență un flux de lucru agentic pentru a transforma informația nestructurată în 3D de înaltă fidelitate", explică el. Imaginează clienți aducând trilioane de imagini sau milioane de ore de captură LiDAR pentru a le turna în platformă și a obține miliarde de permutări de antrenament.
Provocarea reală, subliniază Niessner, este curatarea manuală a datelor, un ciclu extrem de lung. "Ce ne pare extrem de atrăgător la Physicl este că poți face asta pe parcurs [on the fly]. Rulezi Claude, și el verifică: 'Oh, am nevoie de mai multe date de acest tip în antrenament', și apoi le generează automat, în funcție de starea antrenamentului. Asta, pentru mine, este super excitant, și este exact ce oferă Physicl." Această perspectivă — a unui sistem care se auto-generează datele de care are nevoie, în timp real, ghidat de propriile lacune — reprezintă un salt paradigmatic. Nu mai este vorba de seturi de date statice, ci de o buclă de feedback continuă între model și generator de date.
Investiția lui Inovia Capital nu este un hazard. Fondul canadian are un istoric puternic în sprijinirea companiilor de deep tech la stadii incipiente, înțelegând că moștenirea tehnologică și expertiza de domeniu sunt activele reale. Pentru Physicl, capitalul va fi direcționat către scalarea echipei de cercetare și dezvoltare, extinderea bibliotecii de medii și asset-uri, și, crucial, către maturizarea acelui "flux de lucru agentic" care promite să automatizeze curatarea și generarea datelor.
Implicațiile sunt vaste. Dacă Physicl reușește să democratizeze accesul la simulări fizic corecte și la generarea automată de date pentru edge cases, bariera de intrare pentru dezvoltarea roboților capabili scade dramatic. Nu doar companiile mari cu bugete de miliarde (ca Tesla, Figure, sau Google DeepMind) vor putea antrena modele robuste, ci și startup-uri mici, laboratoare universitare, chiar entuziaști. Aceasta poate accelera dezvoltarea roboților pentru storărie, agricultură, asistență medicală, explorare spațială — domenii unde variabilitatea mediului este norma, nu excepția.
Riscurile există, desigur. Calitatea fizicii simulate trebuie să fie ireproșabilă; orice scurtătură se va plăti scump în implementare reală. Scalabilitatea generării "pe parcurs" de miliarde de permutări necesită o infrastructură computațională masivă. Și concurența nu stă pe loc: NVIDIA cu Omniverse și Isaac Sim, Unity cu MuJoCo, Google cu MuJoCo Menagerie, și o mulțime de startup-uri (Caesar, Field AI, Physical Intelligence) luptă pentru acelaș spațiu. Dar avantajul competitiv al Physicl nu este motorul de simulare per se, ci pipeline-ul de transformare a datelor reale haotice în 3D fizic corect — o expertiză forgiată în focul e-commerce-ului la scară largă.
În concluzie, Physicl nu vinde doar date; vinde o metodologie de a umple golurile de cunoaștere ale modelelor AI prin simulare fidelă. Este o pariu pe că viitorul roboticii nu aparține exclusiv celor care au cele mai multe GPU-uri, ci celor care au cele mai bune unelte pentru a învăța modelele să navigheze haosul lumii reale. Si 10 milioane de dolari sunt un semn clar că investitorii cred că acest pariu merită luat.
De ce este important:
Această rundă de finanțare semnifică o maturizare a ecosistemului "Physical AI". Nu mai este vorba doar de modele mai mari, ci de date mai bune, mai inteligente, generate automat pentru a rezolva problemele exacte unde modelele căzu. Physicl aduce o expertiză unică — transformarea haosului real în 3D fizic corect — direct la inima antrenării roboților. Dacă reușesc să automatizeze bucla "modelul cere date -> generatorul le produce -> modelul învăță", am putea asista la o accelerare exponențială a capabilităților robotice, democratizând accesul la robotică avansată și apropiindu-ne de un viitor în care roboții sunt adevărat de utili în casele, fabricile și spitalurile noastre.