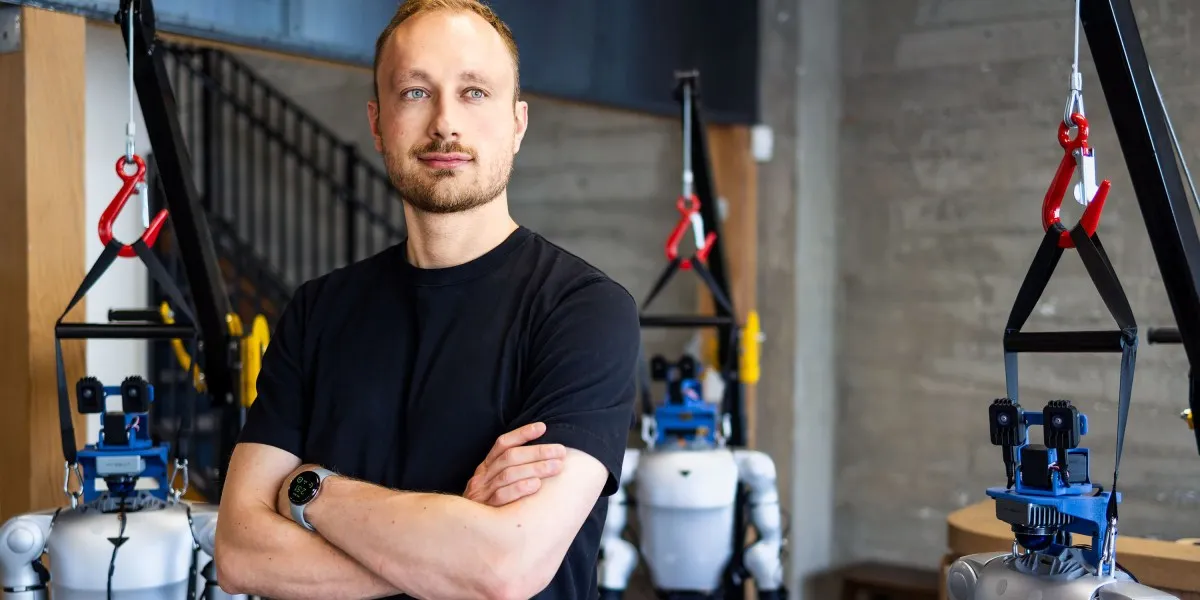
Pentru a realiza acest lucru, Hafner se bazează pe ceva numit învățare prin consolidare bazată pe modele. El dezvoltă modele ale lumii – modele AI concepute să emuleze realitatea fizică – și antrenează agenți în interiorul lor. Agentul tratează practic modelul ca pe o simulare a lumii reale și învață cum să acționeze acolo. Apoi folosește aceste experiențe pentru a face predicții (să viseze sau să imagineze, cum ar spune Hafner) despre rezultatele viitoare. Acest lucru permite agenților – sau roboților în care sunt încorporați – să navigheze în situații necunoscute în viața reală. „Am ocazia să interacționez cu o mulțime de oameni foarte inteligenți în cercetare la Google, iar el se situează cu ușurință în topul a 0,5%”, spune Timothy Lillicrap, fost manager și coautor al lui Hafner la Google. Spre deosebire de alte eforturi, tehnica lui Hafner permite agenților și roboților pe care îi controlează să execute sarcini extrem de complexe fără antrenamentul prin încercare și eroare în lumea reală, care a fost folosit în mod tradițional în robotică.
Hafner a crescut într-un sat rural din nord-estul Germaniei, unde părinții săi erau ambii muzicieni clasici. A învățat programare de la un vecin, iar în liceu a început să urmeze cursuri online despre AI, care s-au transformat rapid într-o pasiune. „Am fost mereu fascinat de modul în care funcționează gândirea”, spune el. AI i-a oferit o modalitate de a o emula pe un computer. În 2015, ca student în anul doi la inginerie la Hasso Plattner Institute din Potsdam, a câștigat un rol de cercetător student la Google Brain. De acolo, a urmat o serie de stagii și alte poziții la companie, inclusiv la Google Brain și Google DeepMind (cele două s-au unit ulterior sub DeepMind) în Marea Britanie, Canada și SUA. A lucrat cu legende ale industriei, precum Geoffrey Hinton, adesea considerat unul dintre nașii AI, și Ashish Vaswani, coautor al lucrării de referință „Attention Is All You Need”, care a descris tehnologia transformer folosită de modelele lingvistice mari de astăzi. Lillicrap îl descrie pe Hafner ca fiind unul dintre cei mai buni dintre cei buni. „Am ocazia să interacționez cu o mulțime de oameni foarte inteligenți în cercetare la Google, iar el se situează cu ușurință în topul a 0,5%”, spune Lillicrap. „În multe cazuri, el construia, de unul singur, lucruri care ar fi necesitat echipe întregi de ingineri.”
De-a lungul anilor, Hafner și-a perfecționat și demonstrat abordarea punând agenți antrenați în modelele sale ale lumii să se confrunte cu jocuri video populare. Prima sa descoperire a fost PlaNet, un model care permitea agenților să execute acțiuni planificând în avans. Dreamer 2 a fost primul agent care a atins nivelul de performanță uman jucând jocuri Atari 2600 folosind un model al lumii. Dreamer 3 a fost primul care a rezolvat provocarea Minecraft Diamond – extragând cu succes pietre prețioase în joc pe cont propriu. Iar Dreamer 4 a mers și mai departe, învățând să extragă diamante dintr-un set de date offline de videoclipuri de joc înregistrate, fără a interacționa direct cu jocul.
Mai recent, a început să-și mute agenții din lumea virtuală în realitatea fizică. Proiectul său DayDreamer a folosit algoritmul Dreamer pentru a permite roboților să se opereze singuri în medii noi și să reacționeze la experiențe noi (cum ar fi să fie răsturnați) fără niciun antrenament specific. Astăzi, Hafner lucrează la noua sa companie, pe care a fondat-o după ce a părăsit Google DeepMind în toamna anului 2025. Deși este rezervat în privința următorilor pași, este clar că visează mare: „Am fost interesat să rezolv o problemă”, sugerează el, „care ar schimba lumea.”
Această abordare are implicații profunde pentru viitorul roboticii și al inteligenței artificiale. În loc să se bazeze pe cantități masive de date din lumea reală, agenții lui Hafner pot învăța în simulări și pot transfera acele cunoștințe în situații reale, chiar și atunci când se confruntă cu scenarii neprevăzute. Acest lucru ar putea accelera adoptarea roboților în case, spitale, fabrici și alte medii umane, făcându-i mai adaptabili și mai siguri. De asemenea, ar putea reduce costurile și timpul necesar pentru antrenarea roboților, deoarece nu ar mai fi nevoie de ore nesfârșite de încercare și eroare în lumea fizică.
De ce este important:
Această cercetare este crucială pentru că abordează una dintre cele mai mari provocări ale roboticii: adaptabilitatea în medii necunoscute. Dacă reușește, am putea vedea roboți care nu doar execută sarcini prestabilite, ci iau decizii inteligente în situații neașteptate, de la navigarea într-o casă aglomerată până la gestionarea unor situații de urgență. Aceasta ar putea revoluționa industrii întregi, de la asistența medicală la logistică, și ar putea face ca roboții să devină parteneri de încredere în viața de zi cu zi. Mai mult, metoda lui Hafner de a antrena agenți în modele ale lumii ar putea reduce dependența de datele din lumea reală, făcând AI mai eficient și mai accesibil. Într-o lume în care schimbările sunt rapide și imprevizibile, capacitatea de a planifica pentru neașteptat nu este doar un avantaj, ci o necesitate.