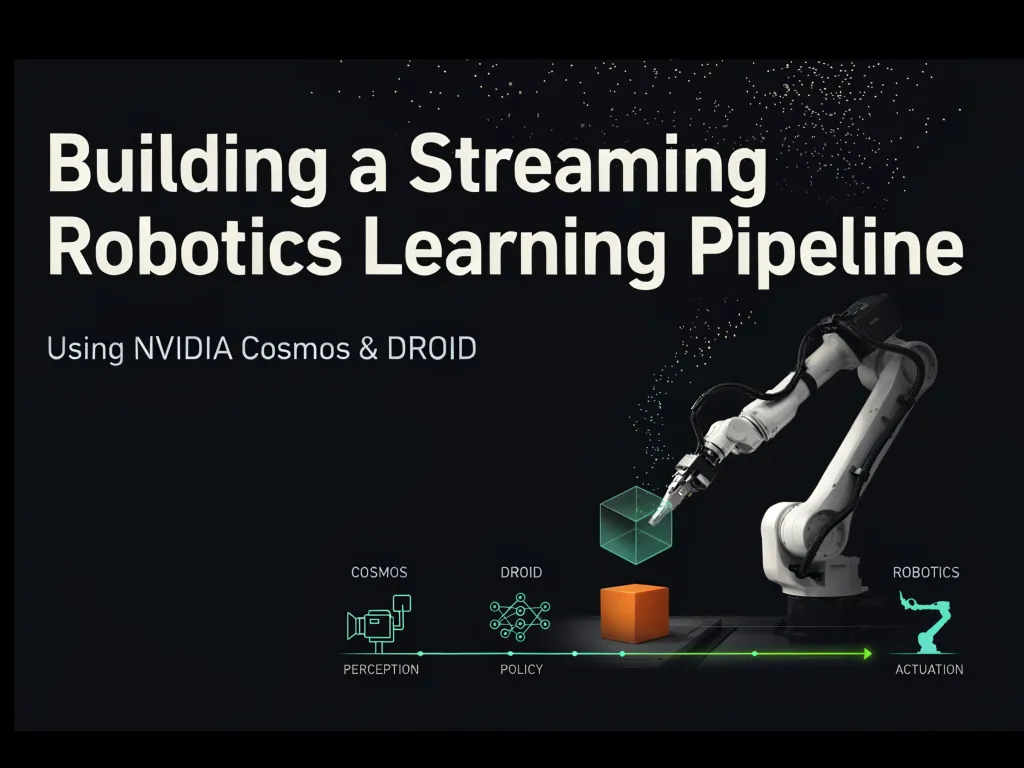
Hai să lămurim mai întâi despre ce vorbim. NVIDIA Cosmos este platforma de modele fundamentale pentru inteligența fizică lansată de compania din Santa Clara. Nu e vorba doar de un model, ci de o familie întreagă de modele de „world foundation" — adică sisteme capabile să înțeleagă, să simuleze și să prezică modul în care se comportă lumea reală. Cosmos-Predict poate genera videoclipuri viitoare pornind de la o singură imagine, Cosmos-Transfer poate transforma simulări în scene fotorealiste, iar Cosmos-Reason poate raționa despre spațiu, fizică și cauzalitate. Pentru robotică, asta înseamnă ceva enorm: posibilitatea de a antrena roboți pe date sintetice, generate artificial, fără să fie nevoie de mii de ore de operare reală în lumea fizică.
Pe de altă parte, DROID — prescurtare de la Distributed Robot Interaction Dataset — este unul dintre cele mai ambițioase proiecte de colectare de date robotice din istorie. Vorbim despre aproximativ 76.000 de traiectorii, peste 350 de ore de interacțiune reală, colectate în 564 de scene diferite, din 52 de clădiri, acoperind 86 de sarcini distincte. A fost realizat printr-un efort comun al 13 instituții de cercetare, coordonate de Stanford. Practic, DROID oferă comunității o comoară de date reale, „în sălbăticie", exact opusul scenariilor sterile de laborator.
Acum, întrebarea firească: ce se întâmplă când le combini? Răspunsul este un pipeline de învățare streaming — un sistem care nu mai antrenează un robot o dată și gata, ci care învață continuu, pe măsură ce noile date sosesc. Și aici intervine partea tehnică, cea care face diferența dintre un demo frumos și un sistem care chiar funcționează în producție.
Primul pas într-un astfel de pipeline este ingestia de date. În loc să descarci tot DROID pe disc și să-l procesezi în batch-uri uriașe, construiești un flux care citește traiectoriile pe măsură ce sunt disponibile. Fiecare traiectorie conține observații vizuale din multiple camere, stări ale articulațiilor robotului, acțiuni de comandă și metadate despre sarcină. Un pipeline streaming trebuie să normalizeze toate acestea în timp real, să le alinieze temporal și să le transforme în tensorii pe care modelul îi așteaptă.
Aici Cosmos joacă un rol dublu. Pe de o parte, poate genera date sintetice suplimentare care completează DROID — de exemplu, variații de iluminare, texturi diferite, obiecte noi în scenă. Pe de altă parte, poate servi drept „profesor" pentru un model mai mic, care rulează direct pe robot. Această tehnică, cunoscută sub numele de distilare, permite unui robot cu resurse limitate să beneficieze de inteligența unui model gigantic antrenat în cloud.
Al doilea element critic este antrenarea incrementală. Spre deosebire de antrenarea clasică, unde încarci tot setul de date și rulezi sute de epoci, un pipeline streaming procesează datele în ferestre glisante. Modelul își actualizează greutățile constant, dar cu grijă — pentru că un update prea agresiv poate duce la „uitarea catastrofală", fenomenul în care robotul învață o sarcină nouă și o uită pe cea veche. Soluția? Replay buffers, regularizare și, uneori, înghețarea parțială a straturilor inferioare ale rețelei.
Al treilea pilon este evaluarea continuă. Un pipeline serios nu se mulțumește să antreneze — el măsoară. În paralel cu antrenarea, rulează simulări în Cosmos, unde robotul virtual încearcă sarcinile învățate. Dacă rata de succes scade, sistemul poate reveni automat la un checkpoint anterior. Este un fel de „frână de siguranță" care previne degradarea modelului.
Din punct de vedere al infrastructurii, vorbim despre un stack complex. Stocarea trebuie să suporte atât acces aleatoriu rapid (pentru replay), cât și scriere secvențială masivă (pentru datele noi). Calculul se împarte între GPU-uri pentru antrenare, CPU-uri pentru preprocesare și, uneori, acceleratoare specializate pentru inferență la margine. Orchestrarea se face de obicei cu Kubernetes, iar comunicarea între componente cu protocoale precum gRPC sau cozi de mesaje distribuite.
Un aspect adesea ignorat este latența. Dacă robotul trebuie să reacționeze în 50 de milisecunde, nu poți trimite datele în cloud, să le procesezi și să aștepți răspunsul. De aceea, arhitecturile moderne folosesc un model hibrid: inferența critică rulează local, pe robot, în timp ce antrenarea și actualizarea modelului se fac în cloud sau pe un server din apropiere. Cosmos ajută aici prin faptul că poate compila modele optimizate pentru hardware-ul de la margine.
Desigur, nu totul e roz. Provocările sunt reale. Datele din DROID, deși impresionante, sunt colectate cu un singur tip de braț robotic — Franka Panda. Asta înseamnă că un model antrenat pe DROID nu se transferă automat pe alte platforme. Cosmos poate ajuta prin generarea de date sintetice pentru alte morfologii, dar transferul rămâne o problemă deschisă. Apoi, există problema costului: antrenarea continuă consumă energie și bani, iar nu toți cercetătorii își permit infrastructura necesară.
Și mai e ceva, poate cel mai important: siguranța. Un robot care învață continuu poate face greșeli pe care nu le-ar face unul cu un model înghețat. De aceea, pipeline-urile serioase includ mecanisme de validare, limite de viteză, detectoare de anomalii și, în final, un operator uman care poate interveni. Inteligența artificială în robotică nu înseamnă absența controlului uman — înseamnă mutarea acestuia de la execuție la supervizare.
Privind în perspectivă, combinația dintre Cosmos și DROID deschide uși pe care le credeam blocate. Roboți care învață din experiența altora, care își împart cunoștințele prin cloud, care se adaptează la medii noi fără reprogramare manuală. Nu suntem încă acolo, dar pipeline-urile streaming sunt exact podul dintre cercetarea de laborator și lumea reală. Iar cine stăpânește acest pod, stăpânește viitorul roboticii.
De ce este important:
Combinația dintre NVIDIA Cosmos și setul de date DROID nu este doar o noutate tehnică — este un semnal că robotica intră într-o nouă eră, cea a învățării continue și distribuite. Până acum, fiecare robot era antrenat separat, cu date proprii, într-un proces lent și scump. Acum, cu modele fundamentale capabile să simuleze lumea și cu seturi de date masive colectate în condiții reale, devine posibil ca roboții să învețe unii de la alții, să se adapteze mai repede și să funcționeze în medii imprevizibile. Pentru industrie, asta înseamnă automatizare mai flexibilă, costuri mai mici și implementări mai rapide. Pentru societate, înseamnă roboți care pot ajuta în spitale, în agricultură, în logistică sau în situații de urgență, fără să fie nevoie de ani de programare pentru fiecare sarcină nouă. Iar pentru cercetători, înseamnă o fundație comună pe care pot construi, în loc să reinventeze roata de fiecare dată. Pipeline-urile streaming sunt puntea care transformă toate aceste promisiuni în realitate operațională — și de aceea merită urmărite cu atenție de oricine vrea să înțeleagă unde se îndreaptă inteligența artificială fizică în următorii ani.